
сорян, не видел. аим настраивает видимовыше я писал про тундру мододела это не интересует (

у кого проблемы какие либо , скидывайте логи мододелу в личку , после боя ctrl+f11 нажимаете создаются логи ,находите логи по пути \Tanki\logs и скидывайте 2 файла

подгоняю моды для wg такое ощущение что аим в разы лучше там работает
Логи в личку и буду разбираться
Причем тут интересует или нет, я что догадаться должен почему она у вас не работает?выше я писал про тундру мододела это не интересует (
Логи в личку и буду разбираться
ага, как прикрепить то? в пункте Начать общение нет прикрепления файловподгоняю моды для wg такое ощущение что аим в разы лучше там работает
Причем тут интересует или нет, я что догадаться должен почему она у вас не работает?
Логи в личку и буду разбираться
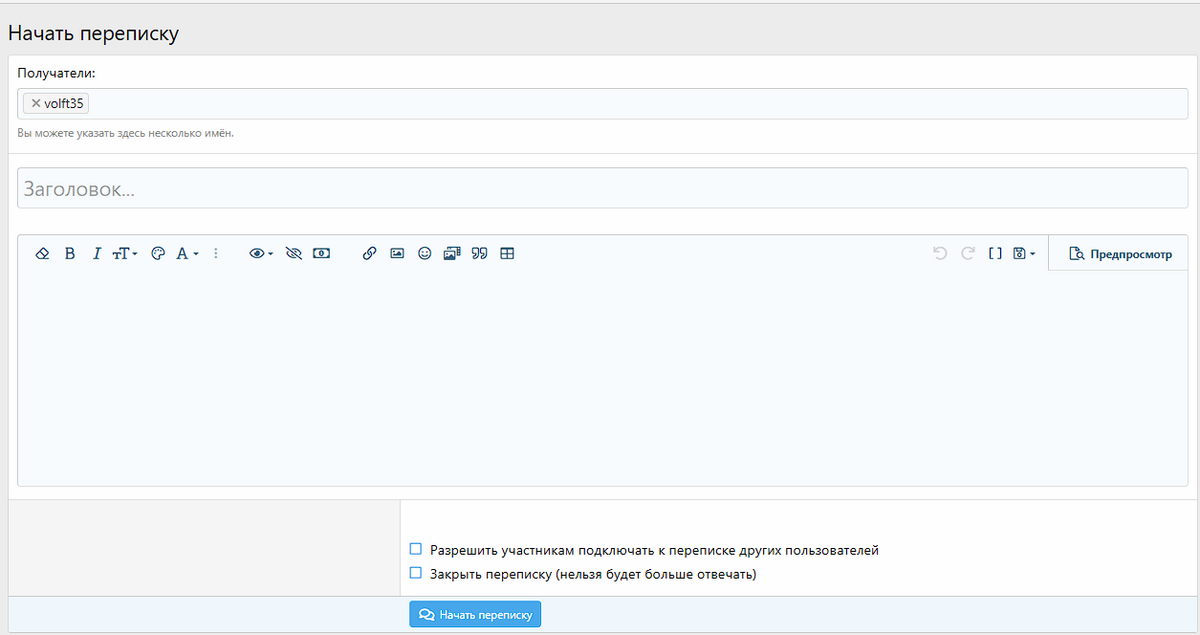
в личку значит,нажимаешь на ник того кто пишет и нажимаешь начать переписку....ага, как прикрепить то? в пункте Начать общение нет прикрепления файлов
в личку значит,нажимаешь на ник того кто пишет и нажимаешь начать обшение....
Где прикрепить файл?в личку значит,нажимаешь на ник того кто пишет и нажимаешь начать переписку....
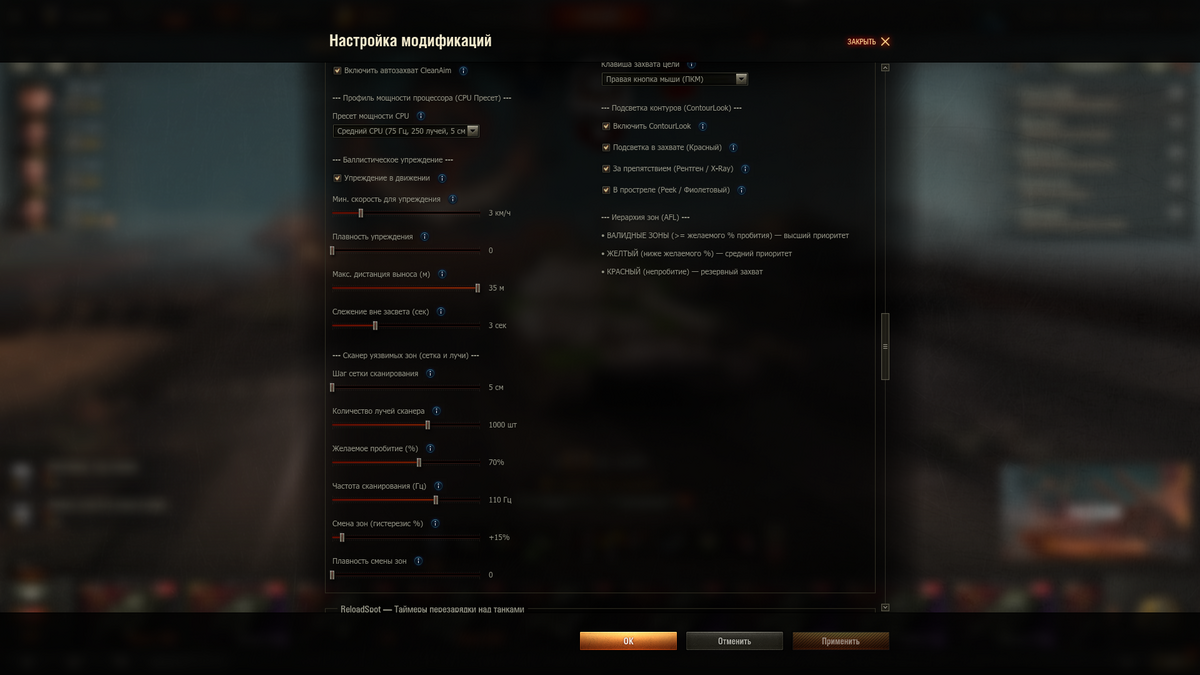

Вчера много раз тестировали упреждение по самым быстрым и моневренным лт и оно идеально
- Частота сканирования повышена до 120 Гц (интервал 0,0083 с).
- Система чаще обновляет данные о движении цели — расчёт упреждения становится точнее и актуальнее.
- теперь да
Intel Core i5-3470господа или товарищи кому как
приятней,ме 73 года и
хакер ещё тот прошу скиньте настройки под мой комп параметры система windows11pro
процессор intel (p) is-3470
cnu@320ghz320 память 800gb система 64 разрядная
LGA 1155
возможно будет фризить . поиграй с частотой аима
JavaScript:
{
  "enabled": true,
  // Главный выключатель всей системы: true — включена, false — выключена

  "leadEnabled": true,
  // Включает расчёт упреждения (lead) по движению цели — помогает прицеливаться в движущиеся объекты

  "leadMinSpeedKmh": 0.0,
  // Минимальная скорость цели (в км/ч), с которой активируется расчёт упреждения. 0.0 — упреждение рассчитывается всегда, независимо от скорости цели

  "leadSmoothness": 0,
  // Плавность подведения прицела к точке упреждения: 0 — мгновенное перемещение, более высокие значения — плавное подведение

  "maxLeadMeters": 18.0,
  // Максимальная дистанция упреждения в метрах — ограничивает зону расчёта упреждения

  "lockKey": "KEY_MOUSE4",
  // Клавиша для захвата цели. В данном случае — боковая кнопка мыши (KEY_MOUSE4)

  "lockNearAngleDeg": 8.5,
  // Максимальный угол (в градусах) для захвата цели на ближней дистанции. Если цель выходит за этот угол, захват может сброситься


  "lockFarAngleDeg": 12.0,
  // Максимальный угол (в градусах) для захвата цели на дальней дистанции. Аналогично lockNearAngleDeg, но для дальних целей

  "unspotTrackSec": 10.0,
  // Время (в секундах), в течение которого система продолжает отслеживать цель после потери прямой видимости (например, когда цель скрылась за укрытием)

  "hystPercent": 80,
  // Процент гистерезиса (в %) — определяет «прилипчивость» захвата. Более высокое значение снижает вероятность случайного сброса захвата из‑за мелких колебаний


  "hysteresisRatio": 1.8,
  // Коэффициент гистерезиса — дополняет hystPercent, регулируя чувствительность системы к колебаниям при захвате цели

  "fixDistMin": 50.0,
  // Минимальная дистанция фиксации цели (в метрах). Система начинает работать только на расстояниях больше этого значения

  "fixDistAuto": true,
  // Автоматический подбор дистанции фиксации: true — система сама выбирает оптимальную дистанцию, false — используется фиксированное значение fixDistMin

  "scanRateHz": 80,
  // Частота сканирования сцены (в герцах) — сколько раз в секунду система проверяет окружение на наличие целей

  "scanInterval": 0.0125,
  // Интервал между сканированиями (в секундах). Соответствует частоте 80 Гц (1 / 80 = 0.0125). Рекомендуется менять только один из параметров (scanRateHz или scanInterval)

  "maxRayCount": 740,
  // Максимальное количество лучей на кадр сканирования — влияет на точность анализа окружения и обнаружения целей

  "gridStepCm": 5,
  // Шаг сетки разбиения цели (в сантиметрах) — определяет точность поиска уязвимых точек на цели

  "contourEnabled": true,
  // Включение захвата по контуру (силуэту) цели — позволяет точнее определять положение и форму цели

  "contourLockEnabled": true,
  // Захват цели по её контуру — улучшает стабильность отслеживания, особенно для сложных форм


  "contourPeekEnabled": true,
  // Захват контура, когда цель частично выглядывает из укрытия — помогает обнаруживать цели, скрывающиеся за препятствиями

  "contourXrayEnabled": true,
  // Режим «рентгена» — позволяет видеть и захватывать контур цели сквозь препятствия. Может быть расценён античитом как нарушение правил

  "minPenetrationProb": 100
  // Минимальная вероятность пробития (в %). 100 — система выбирает только точки с гарантированным пробитием. Более низкие значения позволяют выбирать и менее надёжные точки

  "zoneSwitchSpeed": 0
  // Скорость переключения зоны прицеливания (в условных единицах). 0 — отключено. Более высокие значения ускоряют переключение между зонами (например, между корпусом и башней)
}"hystPercent": 80, от 40-65
"minPenetrationProb": 100, желаемое пробитие 43-78
"maxRayCount": 740, количество лучей 260-720
4 параметра для неплохих результатов . высокие параметры вызовут фризы и неправильную работу аима . будет к примеру целить зону которую точно не пробить из за повышенного приоритета .
всем привет
у кого не работала тундра пробуйте обновить модпак, я кое-что поправил
https://cloud.mail.ru/public/79R1/iGBJj8JLL
у кого не работала тундра пробуйте обновить модпак, я кое-что поправил
https://cloud.mail.ru/public/79R1/iGBJj8JLL
Похожие темы

- Закреплено
- Ответы
- 3K
- Просмотры
- 2M